
PAIR-SART
Physical AI Robotics - Steerable Autonomous Robot Training
현재 피지컬 AI 기반의 VLA(Vision-Language-Action) 모델은 비정형 작업 수행 자율 로봇의 가능성을 보여주고 있으나, 실제 산업 현장 상용화에는 데이터 부족, 느린 추론 속도, 정밀도 부족의 3중 한계를 갖고 있습니다.
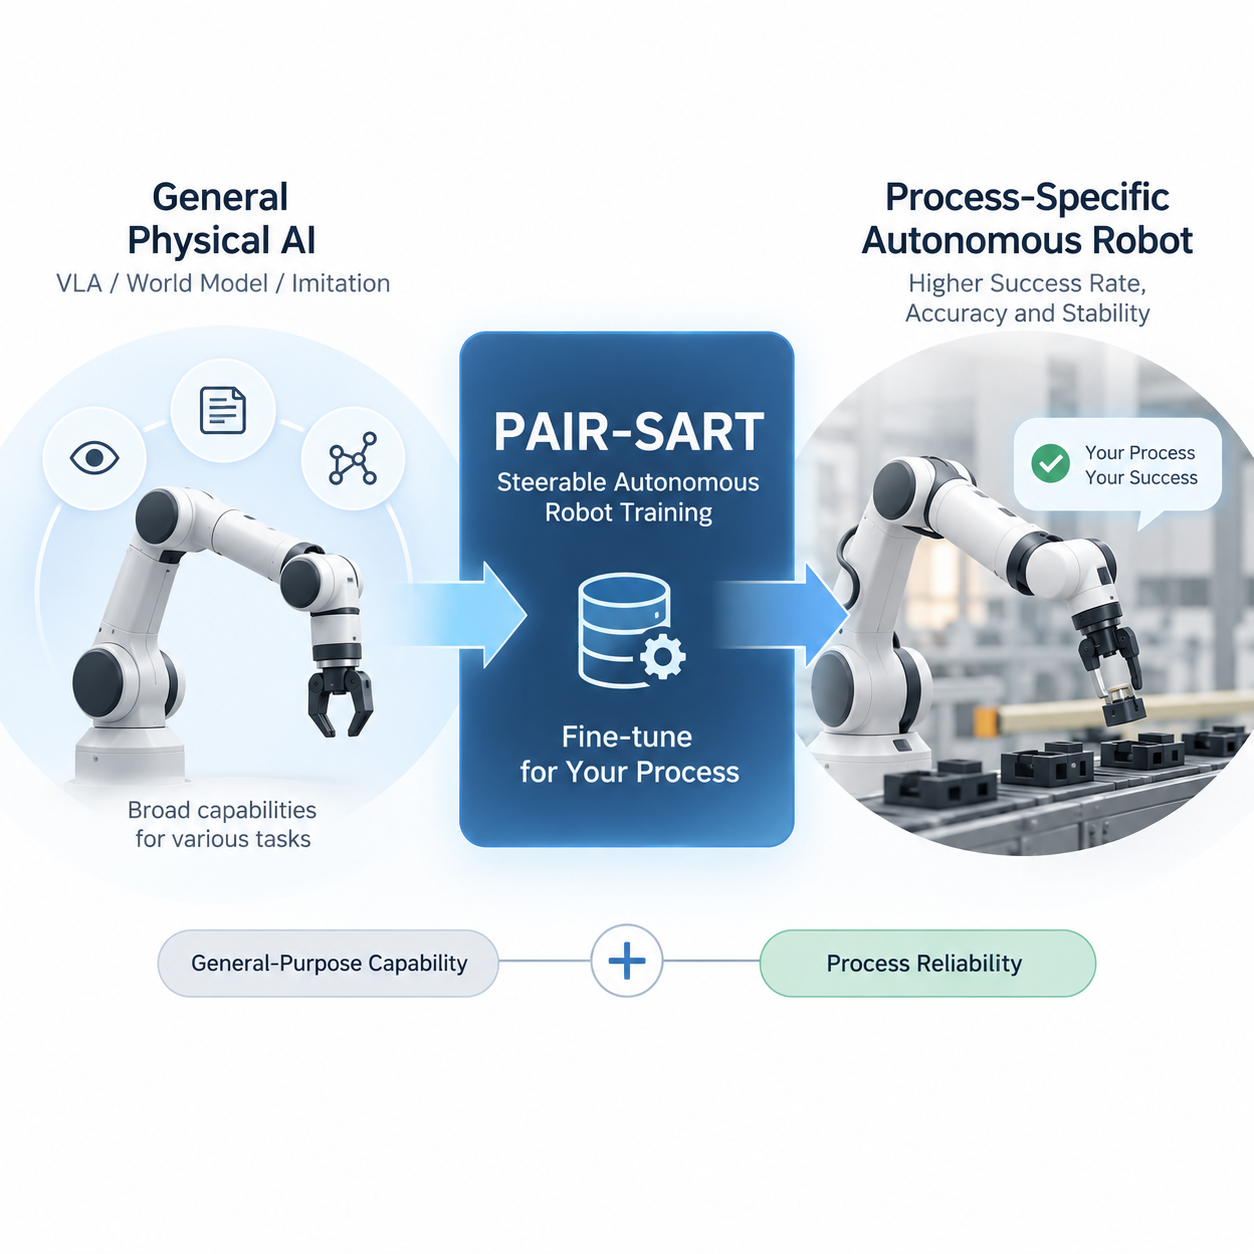
PAIR-SART는 차세대 로봇 제어 AI 솔루션으로, 생성형 정책 구조를 갖는 모든 VLA 모델, 월드 모델, 단순 모방학습 모델을 파인튜닝하기 위한 자율 로봇 훈련 플랫폼입니다.
이미 학습된 피지컬 AI 로봇을 현장의 실제 공정과 성공 기준에 맞게 추가 학습시켜, 반복 작업의 성공률, 정확도, 안정성을 높이고 명확하게 정의된 공정 조건에서 100%에 수렴하는 작업 성공률을 목표로 합니다.
범용 피지컬 AI와 공정 전용 자동화의 연결
범용 피지컬 AI의 기존 능력을 활용하면서, 고객 공정에 필요한 행동을 집중 강화하여 범용성과 공정 신뢰성을 함께 확보합니다.
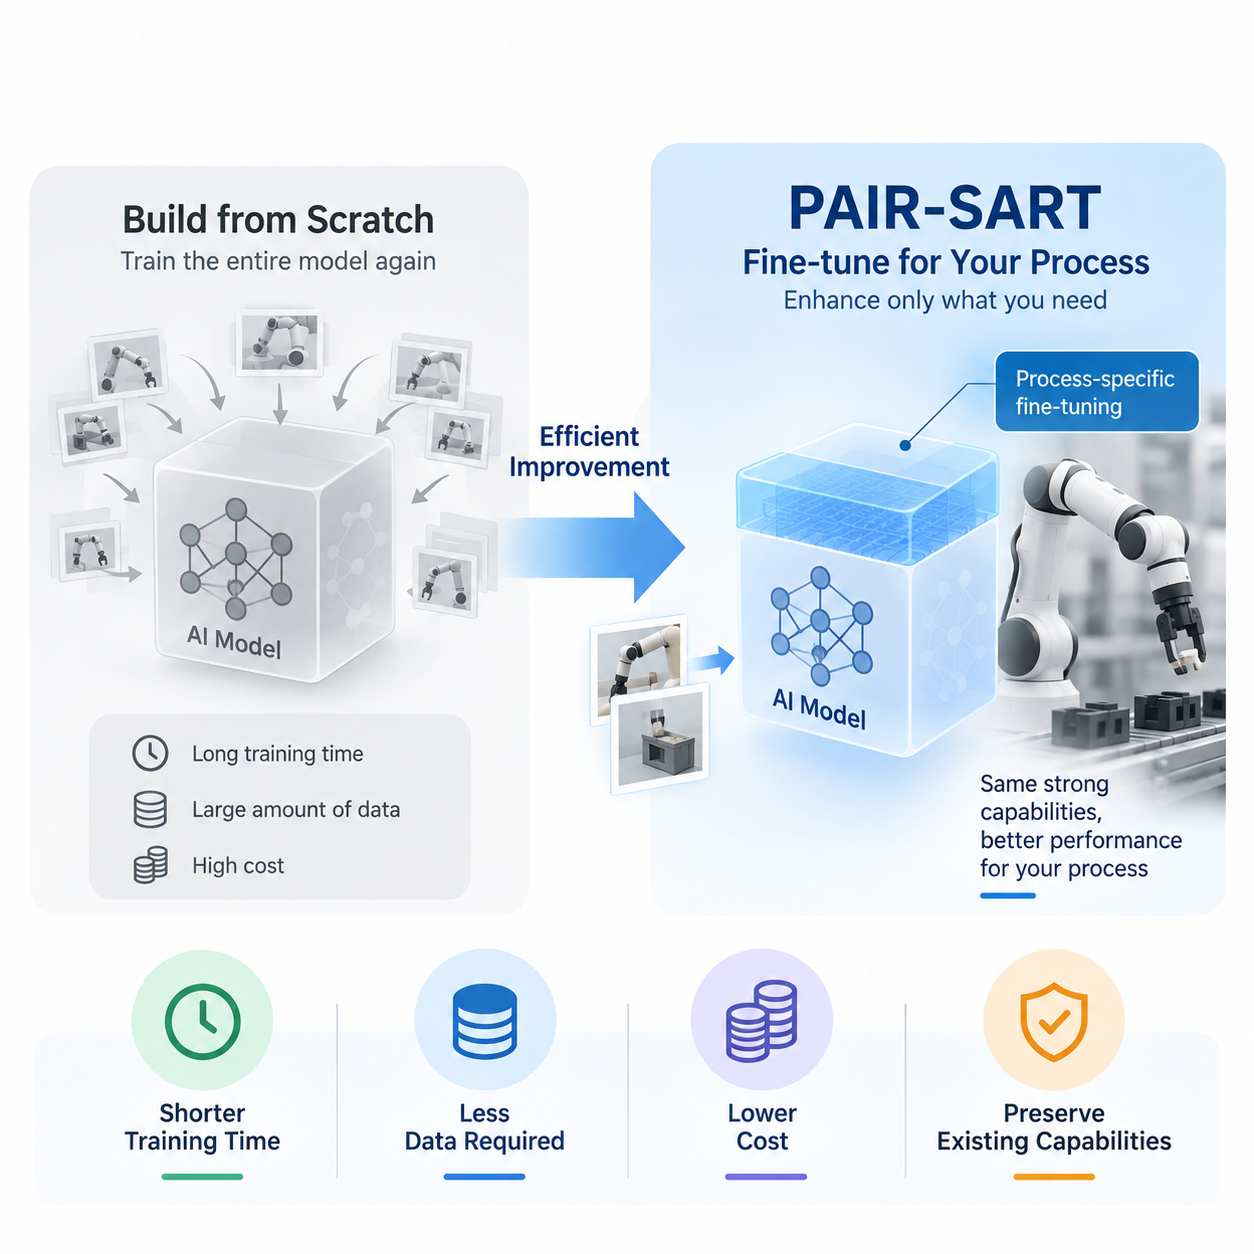
모델 전체를 다시 만들지 않는 효율적 개선
- 학습 시간 단축
- 데이터 부담 완화
- 비용 절감
- 능력 보존
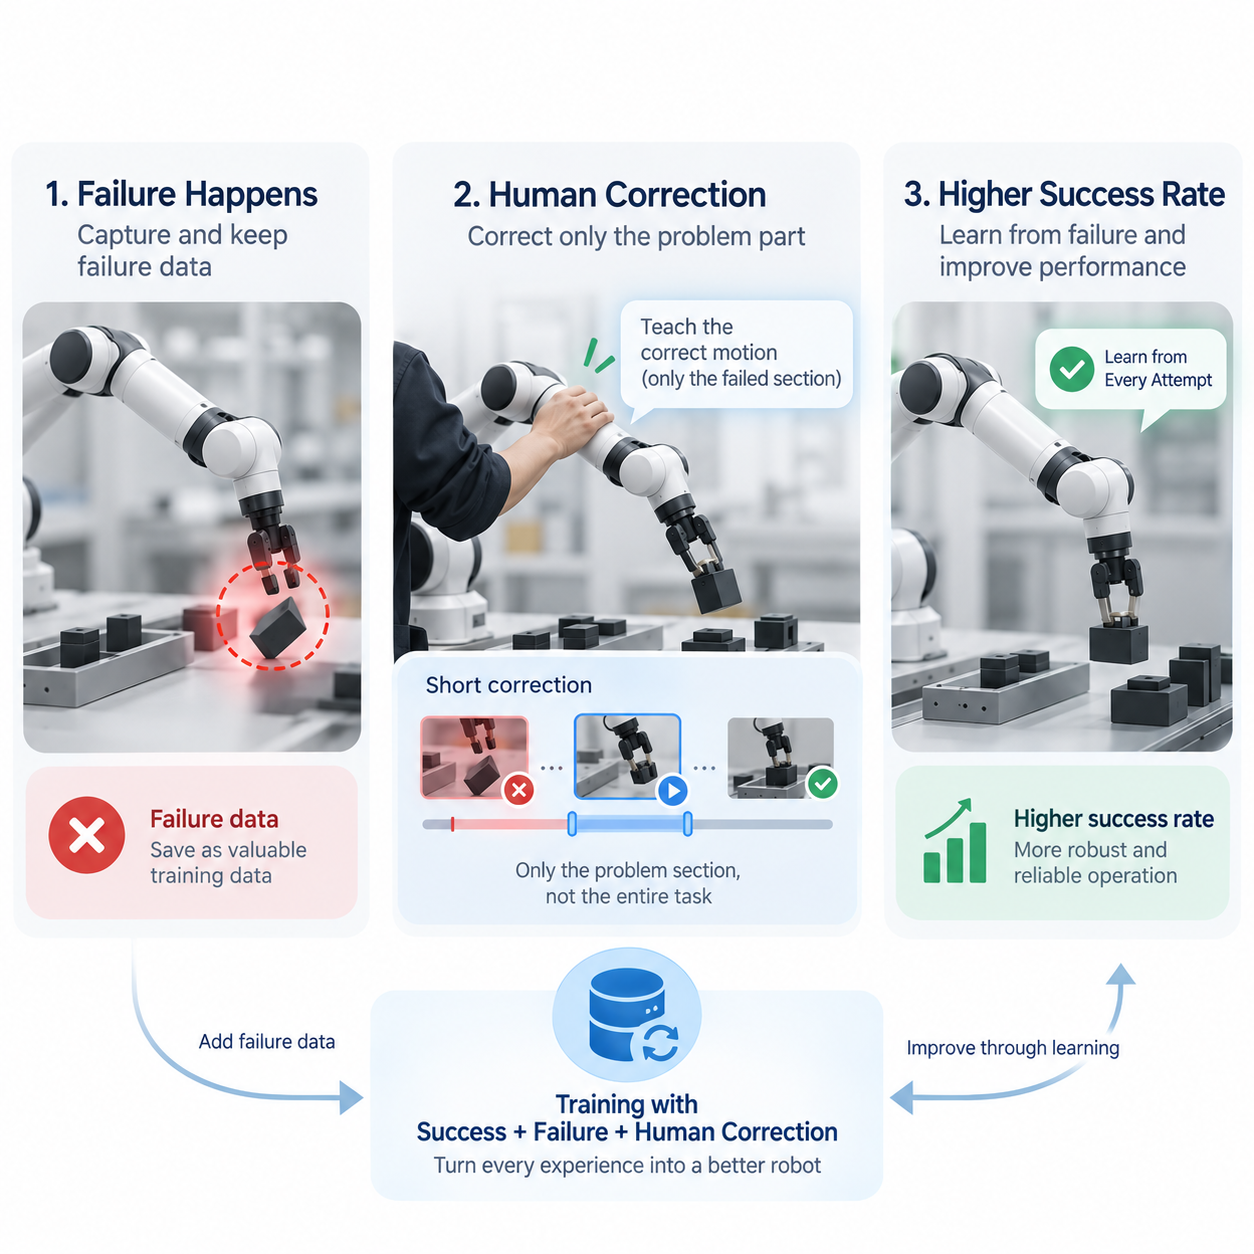
실패 데이터 활용과 작업자 교정 반영
실패를 폐기하지 않고 성공률 향상의 학습자료로 활용합니다. 문제 구간만 짧게 교정하면 전체 작업을 처음부터 반복 시연할 필요가 없습니다.
AI 기반 PCB 비전 검사 로봇
사전학습된 범용 AI 모델을 기반으로 PCB 검사에 필요한 산업 현장 데이터를 추가 학습하여 실제 검사 공정에 적용합니다.
로봇은 PCB를 인식해 파지하고, 검사에 적합한 위치와 각도로 이동시킨 뒤 비전 AI를 통해 부품 누락, 조립 상태, 외관 이상 등을 분석하여 정상·불량을 판정합니다.
AI 기반 커넥터 자동 체결 로봇
사전 학습된 로봇 AI 모델에 VLA(Vision-Language-Action)와 강화학습(RL)을 적용하여 다양한 종류의 커넥터 체결 공정에 최적화합니다.
협동로봇은 카메라 영상과 작업 지시를 기반으로 커넥터의 종류와 위치를 인식하고, 대상 커넥터를 파지하여 지정된 소켓에 정밀하게 삽입합니다. 강화학습을 통해 삽입 과정에서 발생하는 위치 오차와 체결 실패에 대응하는 행동을 개선하여, 다양한 커넥터에 대한 체결 성공률을 높이고 부품 손상과 재작업을 줄입니다.
AI 기반 FPCB 정밀 Pick & Place 로봇
사전 학습된 로봇 AI 모델에 실제 FPCB 작업 데이터를 추가 학습하여 정밀한 Pick & Place 공정에 적용합니다.
로봇은 카메라 영상과 언어 명령을 기반으로 무작위로 쌓인 FPCB의 위치와 상태를 인식하고, 대상 부품을 파지하여 지정된 위치에 배치합니다. 다양한 배치 및 겹침 환경에서도 안정적인 작업이 가능하도록 비전 인식 성능과 로봇 행동 정책을 개선합니다.